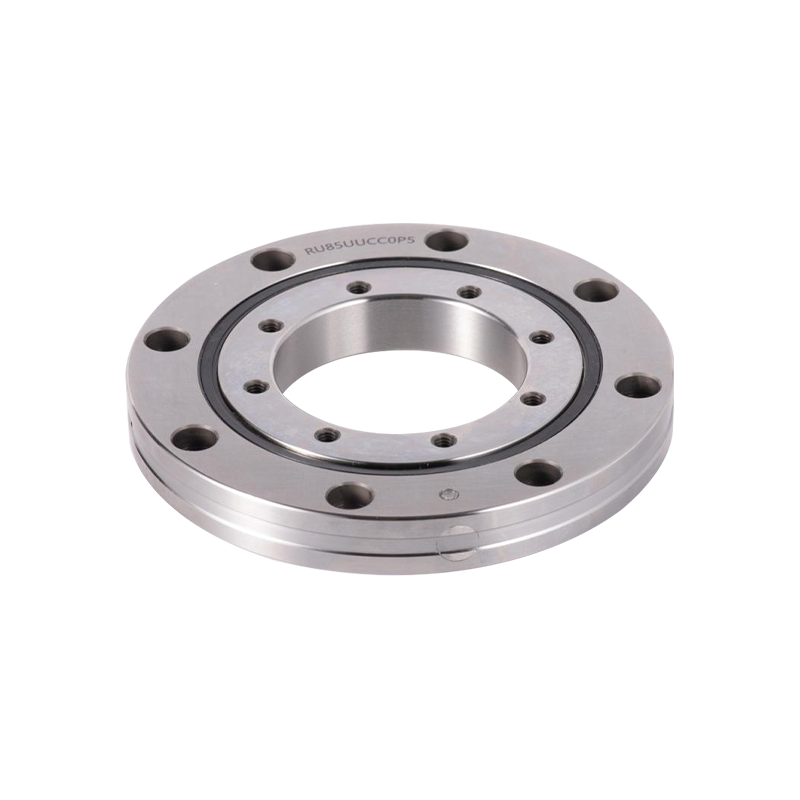
Las articulaciones de robots operan bajo una combinación única de restricciones. Deben ser livianos, pero lo suficientemente rígidos para resistir la deflexión bajo carga. Deben girar con una precisión de micras y, aun así, sobrevivir miles de ciclos por día. Y deben manejar cargas radiales, axiales y de momento simultáneamente, a menudo dentro de un espacio de no más de unos pocos centímetros. Aquí es donde Rodamiento RB2508 entra en escena.
Como rodamiento de rodillos cruzados de sección delgada que mide 25mm de diámetro, 41mm de diámetro exterior y solo 8 milímetros de ancho, el RB2508 está diseñado exactamente para este tipo de aplicaciones de alta densidad y de alto riesgo. No es simplemente un componente; es una decisión de diseño que afecta la repetibilidad, el comportamiento térmico y el intervalo de mantenimiento del robot. Este artículo examina el razonamiento técnico detrás del RB2508, sus ventajas estructurales, criterios de selección y cómo evaluarlo para la integración del brazo robótico.
En las articulaciones de robots, el rodamiento no es una parte pasiva. Define la cadena de rigidez e influye directamente en la precisión absoluta del posicionamiento.
Las articulaciones de robots tradicionales a menudo se basan en una combinación de rodamientos rígidos de bolas, pares de contacto angular o rodamientos de rodillos cónicos. Cada uno de estos maneja bien una dirección de carga limitada, pero requieren un ajuste cuidadoso de la precarga y consumen más espacio axial. El RB2508 toma un camino diferente.
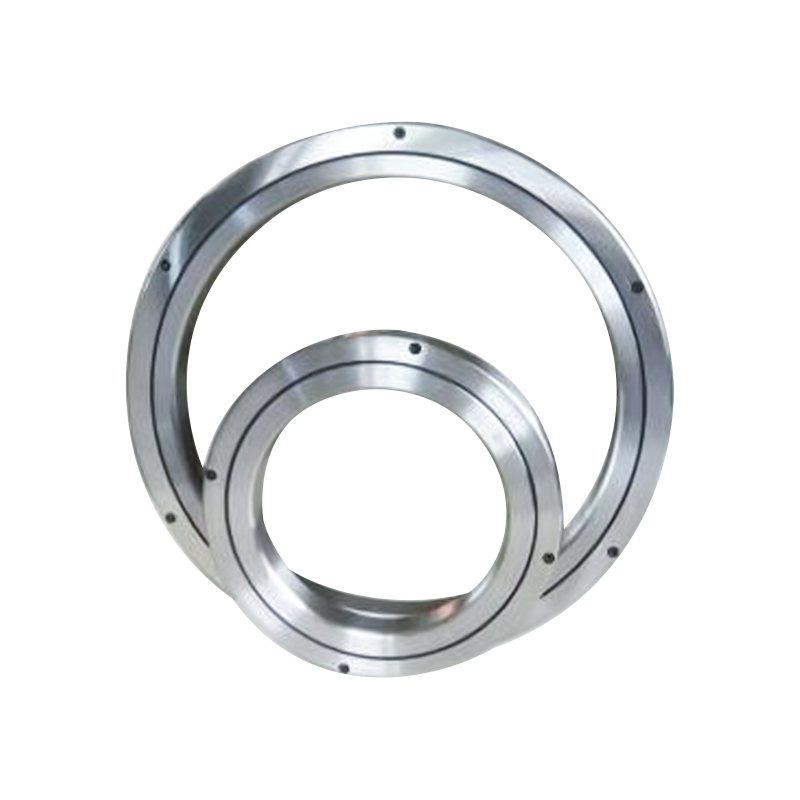
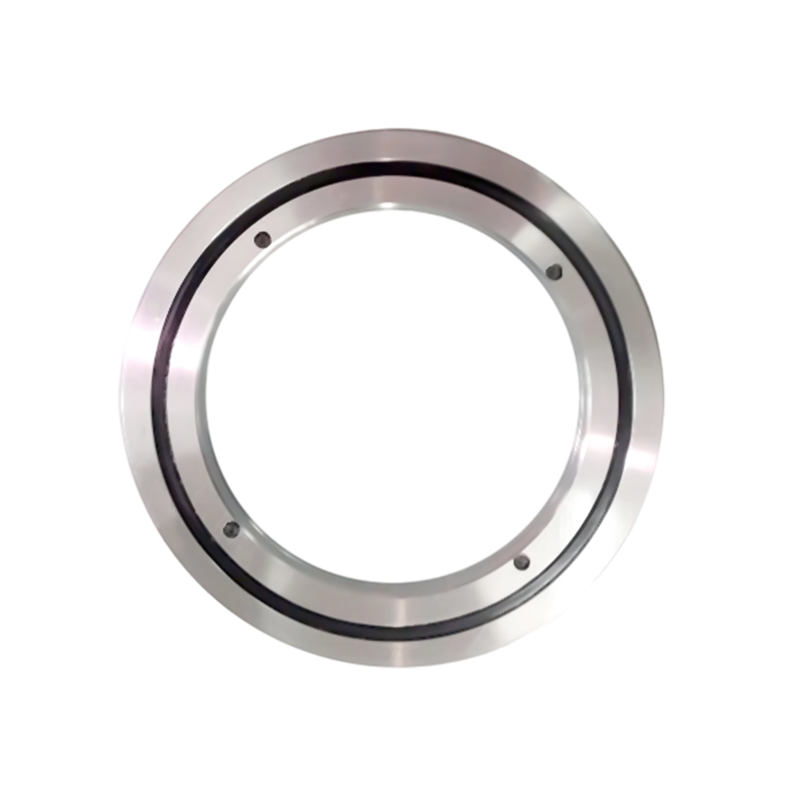
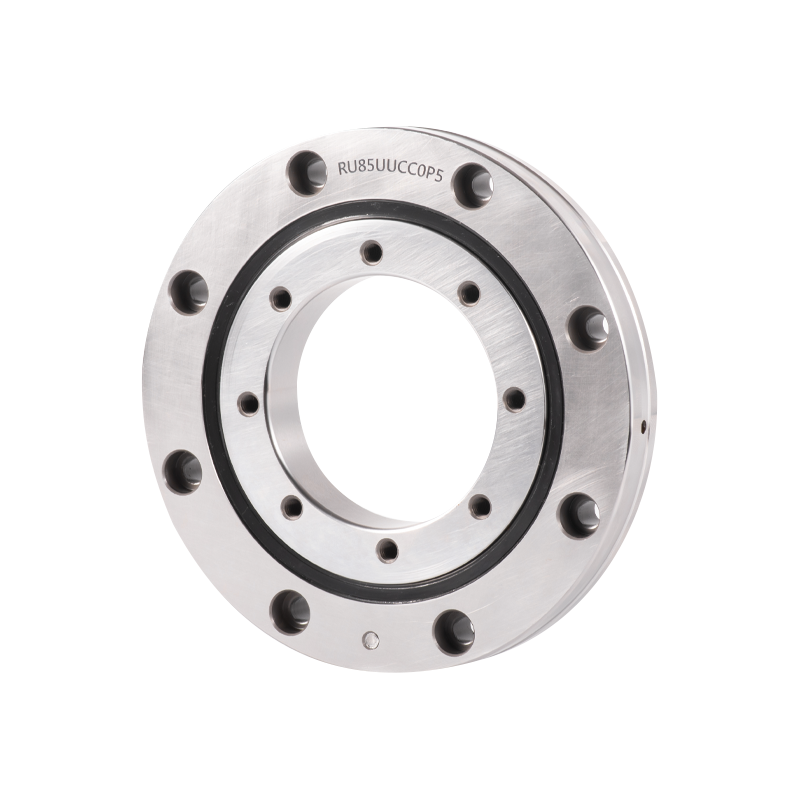
En un rodamiento de rodillos cruzados, los rodillos cilíndricos están dispuestos a intervalos de 90 grados dentro de una ranura en forma de V. Esta orientación permite que un solo rodamiento absorba cargas radiales, cargas axiales en ambas direcciones y cargas de momento de inclinación simultáneamente. Para una articulación de robot, esto se traduce en un diseño de carcasa más simple, menos componentes y una pila axial más corta.
El RB2508 utiliza un anillo exterior dividido y un anillo interior de una sola pieza. Esta configuración es particularmente adecuada cuando la precisión de rotación del anillo interior es crítica, lo cual es común en articulaciones de robots donde el anillo interior se conecta a la brida de salida o al accionamiento armónico. El aro exterior dividido permite el ajuste de la precarga durante el montaje, mientras que el aro interior integral mantiene la redondez y la rigidez.
Con un diámetro interior de 25 mm y un ancho de 8 mm, el RB2508 está clasificado como rodamiento de sección delgada. Los rodamientos de sección delgada son propensos a deformarse si se manipulan o instalan incorrectamente, pero cuando se soportan adecuadamente, ofrecen una excelente relación rigidez-peso. La disposición de los rodillos cruzados compensa el reducido espesor de la pared distribuyendo la carga entre un mayor número de elementos rodantes.
Antes de integrar el RB2508 en una articulación de robot, los ingenieros deben revisar sus dimensiones centrales y capacidades de carga. La siguiente tabla resume los parámetros esenciales.
| Parámetro | Valor |
|---|---|
| Diámetro interior (d) | 25 mm |
| Diámetro exterior (D) | 41 mm |
| Ancho (B) | 8 mm |
| Diámetro del círculo primitivo del rodillo (dp) | 32mm |
| Hombro del anillo interior (ds) | 28,5 milímetros |
| Hombro del anillo exterior (Dh) | 35,5 milímetros |
| Clasificación de carga dinámica básica (C) | 3,63 kN |
| Clasificación de carga estática básica (C0) | 3,83kN |
| Peso | Aproximadamente 0,05 kilos |
El RB2508 suele especificarse con sufijos que definen sellado, holgura y precisión. Las combinaciones comunes incluyen:
Por ejemplo, RB2508UUCC0P5 denota un rodamiento precargado con doble sellado y precisión P5. Seleccionar una holgura o un grado de precisión incorrectos puede provocar una fricción excesiva, una generación de calor o una rigidez insuficiente para el circuito de control del robot.
Los rodamientos de sección delgada son sensibles a la distorsión inducida por el montaje. Si la carcasa o el hombro del eje no se mecanizan con la planitud y perpendicularidad correctas, la pista de rodadura puede deformarse, provocando ondulaciones del par y fatiga prematura. Esto no es un defecto del rodamiento; es un requisito a nivel de sistema. Los ingenieros deben verificar las tolerancias de la carcasa y considerar el uso de un procedimiento de montaje controlado.
El RB2508 se utiliza ampliamente en articulaciones de robots industriales, ejes giratorios y etapas de posicionamiento de precisión. Su capacidad para transportar cargas combinadas en un espacio compacto lo convierte en una opción natural para robots colaborativos, brazos SCARA y efectores finales donde el espacio es escaso.
En una articulación de robot, la desviación axial y radial afectan directamente la precisión del punto central de la herramienta. Un rodamiento de rodillos cruzados con tolerancias estrictas minimiza estas desviaciones, lo que permite que el controlador mantenga la repetibilidad durante millones de ciclos. Por este motivo, a menudo se elige la variante CC0 precargada, ya que elimina el juego interno y aumenta la rigidez efectiva de la articulación.
Las articulaciones de los robots rara vez experimentan una carga constante. Experimentan arranques, paradas y cambios frecuentes en la carga útil. La geometría del elemento rodante del RB2508 distribuye la tensión de contacto en un área más grande que los rodamientos de bolas de tamaño similar, lo que puede extender la vida útil de la fatiga en condiciones de carga variable o oscilante. Si bien los cálculos exactos de la vida útil dependen del espectro de carga específico, la ventaja fundamental reside en el contacto lineal de los rodillos cilíndricos frente al contacto puntual de las bolas.
Aplicaciones típicas:
El precio del RB2508 depende de varios factores: grado de precisión (P5, P4, P2), holgura o precarga (C0, CC0), opción de sellado (UU o abierto) y cantidad del pedido. Debido a que estas variables afectan tanto el costo de fabricación como el tiempo de entrega, una lista de precios genérica rara vez es precisa.
Para recibir una cotización significativa, prepare la siguiente información:
Los proveedores con soporte de ingeniería también pueden ayudar con dimensiones no estándar, precarga personalizada y orientación de instalación. Al evaluar a un proveedor, pregunte si puede proporcionar modelos 3D, dibujos dimensionales y asesoramiento técnico para el diseño de junta específico.
La capacidad de carga dinámica básica (C) es de 3,63 kN y la capacidad de carga estática básica (C0) es de 3,83 kN.
Dimensionalmente puede intercambiarse con otros rodamientos de rodillos cruzados de 25x41x8 mm. Sin embargo, el grado de precisión, el espacio libre y el diseño interno pueden variar. Verifique siempre el código de sufijo y los requisitos de rendimiento antes de realizar la sustitución.
Asegúrese de que los hombros de la carcasa y el eje estén planos y perpendiculares. Evite forzar el rodamiento durante el montaje y siga la secuencia de apriete recomendada. Para los rodamientos de sección delgada, la distorsión del montaje es una causa común de pérdida de precisión.
Muchos proveedores ofrecen archivos STEP 3D y dibujos 2D previa solicitud. Son útiles para la integración en el diseño de articulaciones del robot y para verificar el ajuste antes de realizar el pedido.


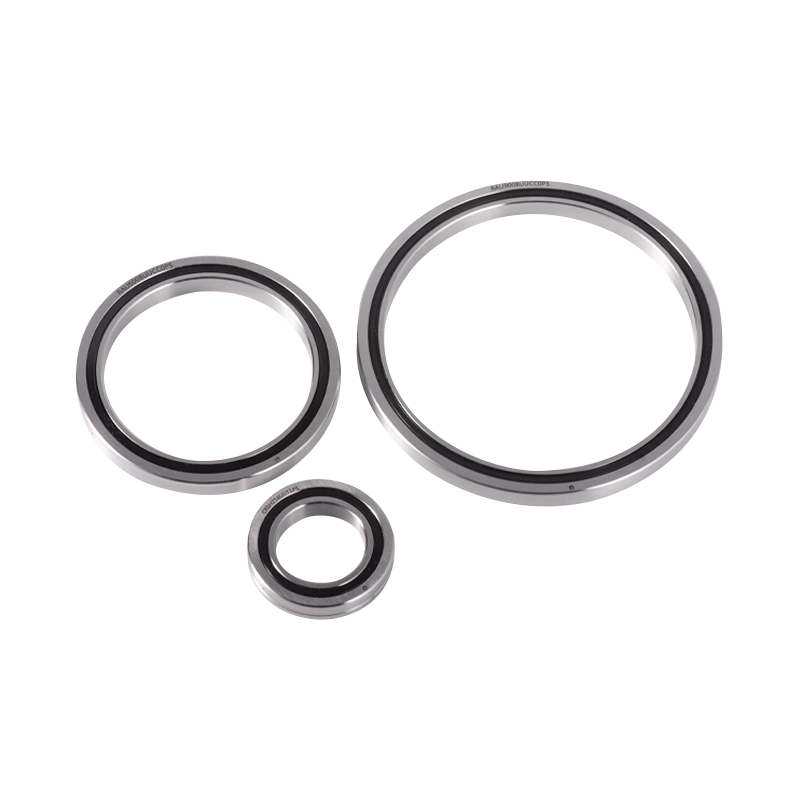

Categorías de productos
Rodamientos de bolas de ranura profunda
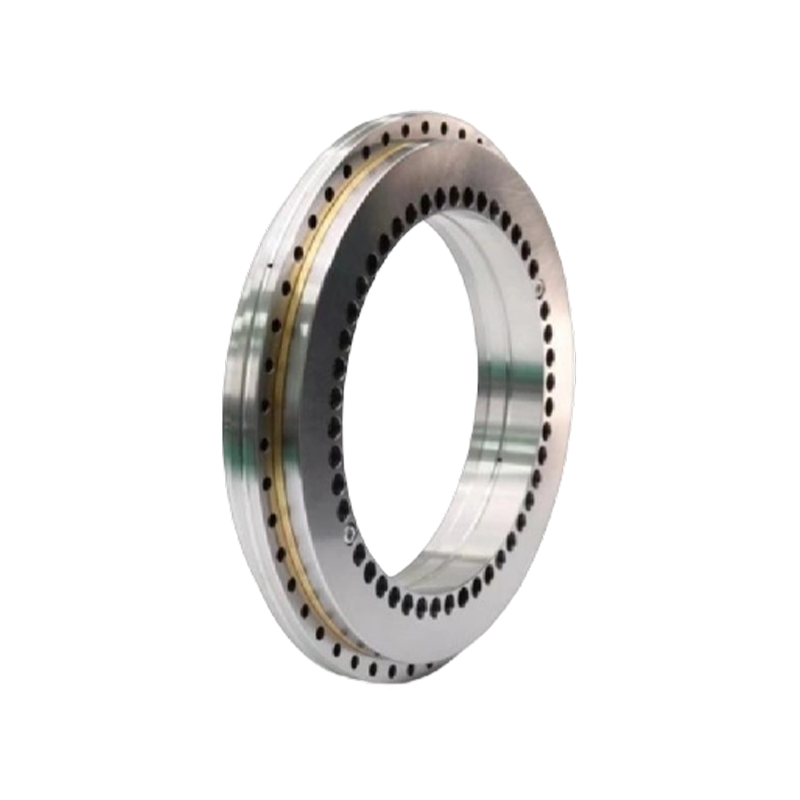
Rodamiento de rodillos transversales
Rodamientos de bolas de contacto angular
Cojinete del extremo de la varilla
Rodamientos de rodillos esféricos
Rodamientos de rodillos cilíndricos
Contáctenos

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

N.º 1 de la calle Hehuan, localidad de Hudai, distrito de Binhu, ciudad de Wuxi.
Listo ¿Comenzar?
Póngase en contacto

¡ahora!
UKL BEARING
 English
 Español
 русский